夹爪内侧和连杆,测到的力有什么区别?
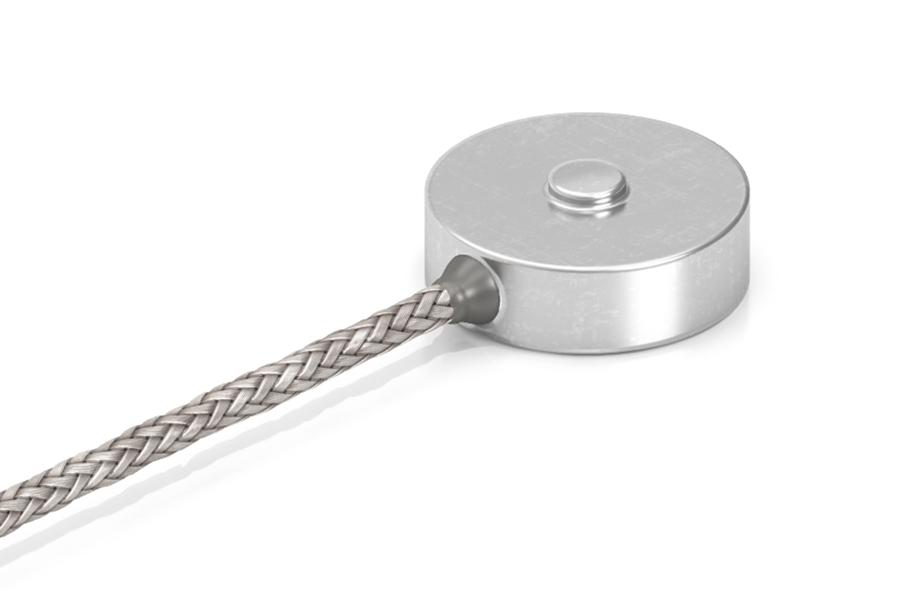
- 夹爪内侧布置按钮式压缩传感器,让工件或试验工装通过接触块沿测量轴压向传感器。读数代表这个测点的法向力。双侧测量时分别记录两侧,并约定报告的是单侧力、两侧读数之和,还是两侧差值。
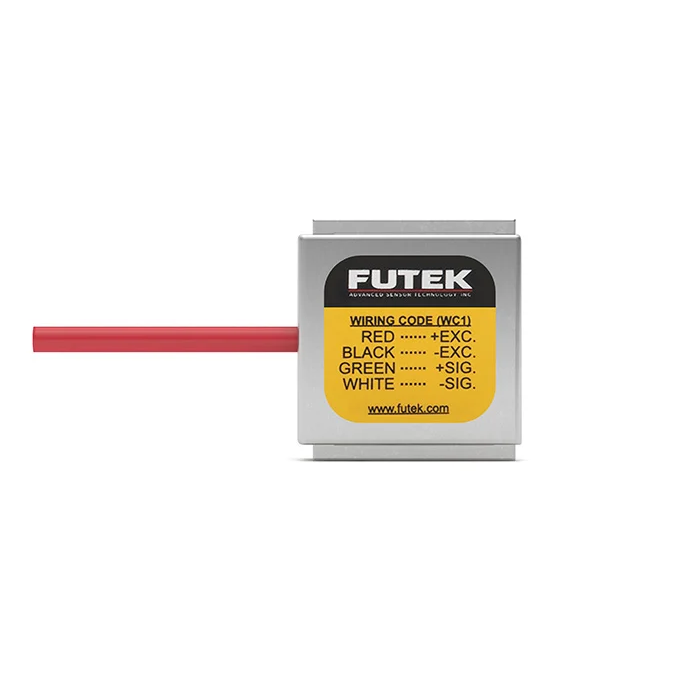
- 连杆上可布置微型 S 型传感器,测该处的轴向拉力或压力。连杆角度、夹爪开口和摩擦会改变连杆力与指端力的关系。应在实际开口和接触位置,用夹持力工装核对对应关系。
- 如果需要测切向力、判断滑移或看接触面的压力分布,需按目标增加相应测点或传感器。
怎样避免偏载和漏测?
按钮传感器按该订货号图纸规定的受力面和支撑面安装。接触块对中,受力方向与传感器轴线一致,并检查夹爪外壳、螺钉或限位件在正常测量行程内是否形成并联受力路径。S 型传感器安装在轴向传力线上,检查是否会承受额外的弯矩或扭矩。
夹爪活动时留足线缆活动量,固定线缆的出线段。安装后先检查空载零点,再沿使用方向施加已知载荷。更换夹爪指垫、工件或接触位置后,复核零点及读数。
量程应该按保持力还是接触峰值选?
把接触峰值、保持阶段常用力、最小希望辨别的力变化分别列出,并计入安装预紧及可能的异常碰撞。选定型号后,核对正常工况量程、允许过载、尺寸及受力方向,再用实际信号链检查噪声和小力分辨能力。比较不同工件时,也应记录指垫、夹持位置和闭合速度。
怎样把力值接到控制器和采集系统?
对于 mV/V 电桥型传感器,先核对订货号的激励、桥路输出和接线,再选有桥路输入的采集设备,或把信号调理成 PLC 或机器人控制器可接收的输入。需要做闭环时,还要核对控制周期、滤波延迟、信号丢失时的处理和夹爪的力限值。做试验记录时,建议把夹持力、开口位置或动作触发放在同一时间轴上。
一次夹取怎样验证?
- 用参考测力工装,在实际开口和接触位置核对夹持力读数。有多种开口时分别核对。
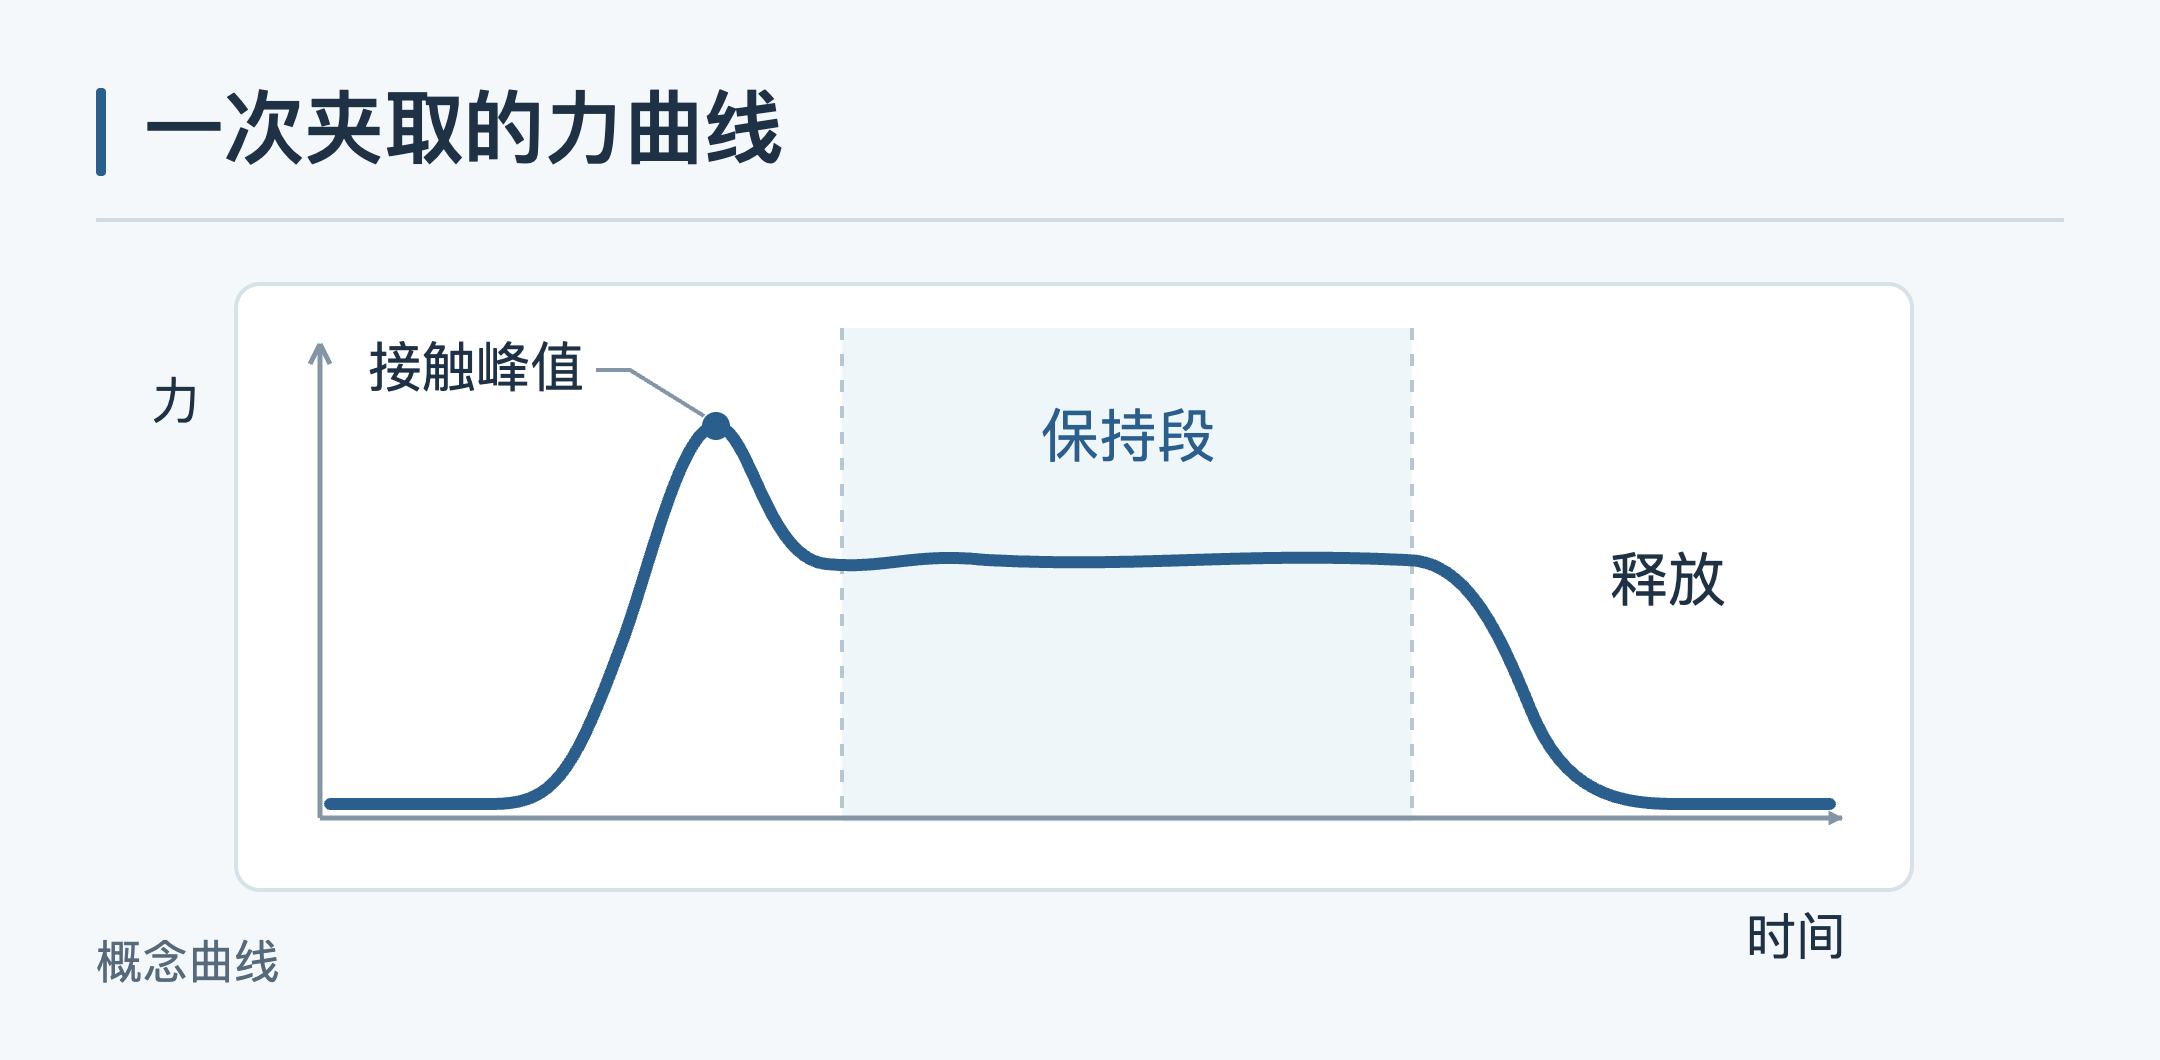
- 连续记录接触、保持和释放。分别比较接触峰值、保持段波动和释放后是否回零。
- 在代表性的工件、指垫、速度和姿态下重复测试。搬运验证时,同时检查滑移和夹痕。
选型前需要哪些信息?
提供夹爪结构或安装空间、工件尺寸和表面材质、典型开口、目标夹持力及可能的峰值、闭合速度、所需通道数和现有控制器接口。说明要做的是一次性夹持力标定、在线监测,还是力反馈控制。
SENSORS & INSTRUMENTS
相关产品与资料
以下产品用于对应测量环节,具体量程、接口和安装配置需结合工况确认。